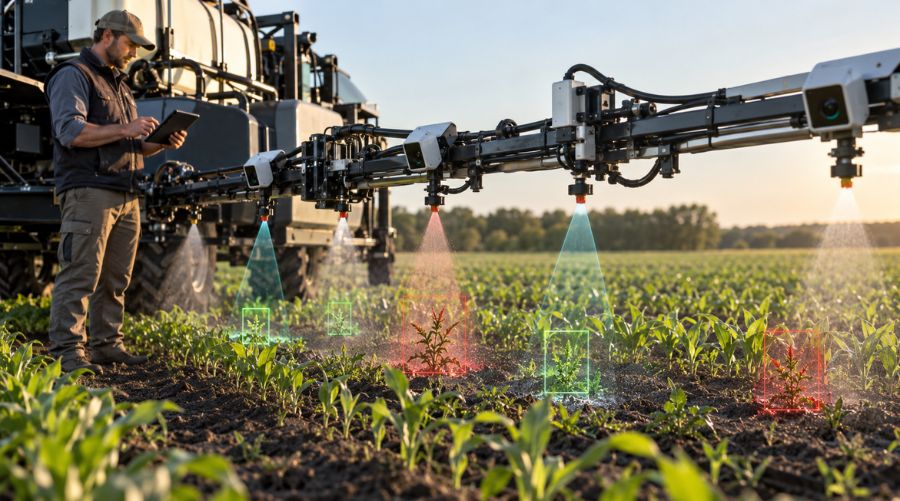
La pulverización selectiva con IA en agricultura es un sistema de aplicación localizada que trata únicamente las zonas donde detecta un objetivo. Funciona mediante cámaras, visión artificial y control automático de boquillas, que analizan el terreno durante el avance y diferencian cultivo, mala hierba y suelo antes de ejecutar el tratamiento.
Su principal aportación está en reducir aplicaciones innecesarias, concentrar el fitosanitario donde realmente hace falta y registrar cómo se ha realizado cada tratamiento. Esto mejora la precisión operativa, limita la pulverización sobre zonas sin objetivo y añade trazabilidad a una labor que tradicionalmente se ejecutaba de manera uniforme sobre toda la parcela.
A partir de ahí, el reto técnico consiste en conseguir que la detección digital coincida con el punto exacto de aplicación en campo. La velocidad de avance, la sincronización entre cámara y boquilla, la presión y el tiempo de respuesta de las electroválvulas condicionan el resultado final.
Cómo funciona la pulverización selectiva con IA
La pulverización selectiva con IA funciona mediante una secuencia coordinada que comienza con la captura de información del terreno y termina con una aplicación localizada. Las cámaras registran lo que encuentra la máquina durante el avance, mientras el sistema de visión artificial analiza esas imágenes para diferenciar cultivo, mala hierba y suelo.
Cuando el modelo identifica un objetivo de tratamiento, calcula su posición respecto a la barra de pulverización. A partir de ahí, el controlador relaciona esa ubicación con la velocidad de avance, la distancia entre la cámara y las boquillas y el tiempo de respuesta de las electroválvulas.
Esta sincronización es clave porque la mala hierba detectada ya no se encuentra bajo la cámara cuando llega el momento de pulverizar, de modo que el sistema calcula cuándo debe abrir la boquilla correspondiente para que el producto alcance exactamente ese punto.
De esta manera, la detección visual se transforma en una actuación física localizada, sin mantener una pulverización continua sobre toda la superficie. La máquina trata únicamente aquellos puntos que el sistema ha identificado previamente como objetivo.
La pulverización selectiva con IA detecta malas hierbas, activa boquillas de forma localizada y ajusta la aplicación mediante sensores, visión artificial y calibración
Cómo detecta la IA las malas hierbas
La detección de malas hierbas empieza antes de que intervenga cualquier boquilla. Mientras la máquina avanza, las cámaras RGB capturan imágenes continuas del suelo y del cultivo, y algunos equipos incorporan además sensores multiespectrales o NIR para ampliar la información disponible. El sistema procesa esas imágenes en tiempo real y utiliza modelos de visión artificial entrenados para separar cultivo, mala hierba y suelo, incluso cuando comparten tonalidades similares o aparecen parcialmente solapados.
El nivel de dificultad cambia según el escenario de trabajo:
- Green on brown: El sistema identifica vegetación sobre suelo desnudo o con poca cobertura. El contraste entre planta y terreno facilita la detección, por lo que el modelo localiza las zonas verdes y activa el tratamiento únicamente sobre esos puntos. Este enfoque encaja especialmente en barbechos y presiembra.
- Green on green: El reto aumenta porque la IA debe distinguir mala hierba y cultivo dentro del mismo tapiz vegetal. Para hacerlo, analiza morfología foliar, textura, contorno y posición respecto a la línea de cultivo, por lo que la calidad del entrenamiento condiciona directamente la precisión de la clasificación.
Para mantener la fiabilidad en condiciones reales, el sistema también necesita compensar cambios de iluminación, sombras, polvo, humedad del suelo, rastrojo y diferentes estados fenológicos. Por eso, la detección no consiste simplemente en reconocer vegetación, sino en interpretar su contexto dentro de la parcela.
Cuando esa clasificación es correcta, la IA entrega al controlador una posición precisa del objetivo. Ese dato convierte la visión artificial en una orden operativa, que después deberá sincronizarse con el movimiento de la máquina y con la apertura exacta de la boquilla correspondiente.
Cómo transforma la detección en una pulverización localizada
Cuando la IA identifica una mala hierba, el trabajo del sistema todavía no ha terminado. La detección aporta la posición del objetivo, pero esa información debe convertirse en una actuación física precisa mientras la máquina continúa avanzando. Para lograrlo, el controlador relaciona la imagen capturada con la velocidad de desplazamiento, la distancia entre la cámara y las boquillas y el tiempo de respuesta de las electroválvulas.
El objetivo detectado deja de estar bajo la cámara unos instantes después, de modo que el sistema calcula el retardo necesario para abrir la boquilla cuando esa misma posición alcanza el punto de pulverización. La sincronización debe mantenerse incluso cuando cambia la velocidad de avance, ya que cualquier desfase desplazaría el tratamiento respecto al lugar donde se localizó la mala hierba.
En los equipos con control individual, cada boquilla funciona de manera independiente. El sistema decide cuáles deben abrir, durante cuánto tiempo y en qué momento exacto. Las válvulas PWM regulan la apertura mediante pulsos, lo que permite ajustar el caudal sin depender únicamente de cambios de presión y mantener un control más fino de la aplicación.
Este funcionamiento exige también estabilidad hidráulica. La presión, el caudal y la respuesta de cada válvula tienen que mantenerse dentro de los parámetros configurados para que la orden digital termine en una deposición correcta sobre el objetivo.
Por tanto, la pulverización localizada no depende solo de reconocer bien una planta, sino de coordinar percepción, movimiento y actuación. Cuando esos elementos trabajan de manera sincronizada, la detección realizada por la IA se transforma en un tratamiento ejecutado exactamente sobre el punto identificado.
Qué sensores y componentes necesita un sistema de pulverización inteligente
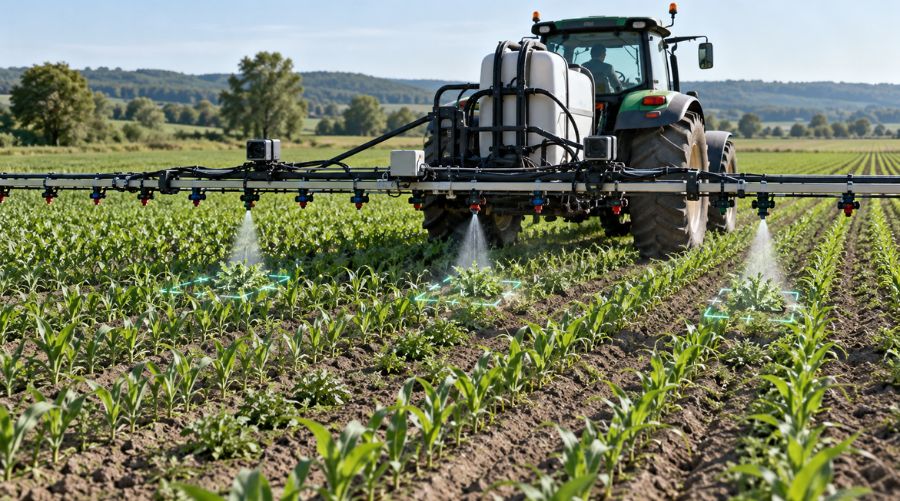
Un sistema de pulverización inteligente combina percepción, posicionamiento, control hidráulico y procesamiento en tiempo real. No basta con incorporar cámaras a una barra convencional, porque la precisión depende de que cada elemento mida, interprete o ejecute una función concreta dentro del proceso.
Los principales sensores y componentes que intervienen en una pulverización selectiva con IA son:
- Cámaras y sensores ópticos: Las cámaras RGB capturan el terreno y el cultivo durante el avance, mientras algunos equipos incorporan sensores multiespectrales o NIR para ampliar la información utilizada por los modelos de visión artificial.
- GNSS, RTK y sensores de movimiento: El posicionamiento georreferencia las detecciones, mientras radares, encoders e IMU registran velocidad, desplazamiento, vibraciones e inclinaciones que influyen en la correspondencia entre el objetivo y la boquilla.
- Sensores de presión y caudalímetros: Supervisan el comportamiento hidráulico y verifican que el volumen aplicado responda a los parámetros definidos durante la calibración.
- Electroválvulas y control individual de boquillas: Ejecutan la orden generada por el sistema. Su tiempo de respuesta condiciona la precisión con la que el tratamiento alcanza el punto previamente identificado.
- Sensores de altura de barra: Sistemas basados en ultrasonidos o LiDAR mantienen una distancia estable respecto al objetivo, algo determinante para conservar el patrón de aplicación y limitar la deriva.
- Procesamiento edge y controladores electrónicos: El hardware embarcado procesa las imágenes en la propia máquina, mientras el controlador coordina detección, posición, velocidad y actuación sin depender de una conexión continua con la nube.
La precisión final surge de la coordinación entre todos estos elementos. La cámara identifica el objetivo, pero el posicionamiento, la hidráulica, los actuadores y el procesamiento convierten esa detección en una aplicación localizada y técnicamente controlada.
Cómo ajusta un agrónomo la pulverización selectiva con IA
La pulverización selectiva con IA no funciona correctamente solo porque el algoritmo identifique una mala hierba. Antes de entrar en la parcela, el agrónomo debe ajustar la máquina al cultivo, al objetivo del tratamiento y a las condiciones reales de trabajo. Esa intervención técnica define cómo responde el sistema cuando detecta un objetivo y determina si la aplicación mantiene la precisión prevista.
Uno de los primeros ajustes afecta a la sensibilidad de detección. Un umbral demasiado estricto deja objetivos sin tratar, mientras que una configuración excesivamente sensible incrementa falsas detecciones y aplicaciones innecesarias. Ese criterio debe relacionarse con el estado fenológico, la presión de malas hierbas y la estrategia agronómica planteada para la parcela.
Después entran las variables de aplicación, donde la velocidad de avance, la presión, el tipo de boquilla, el tamaño de gota y la altura de barra deben trabajar de manera coherente para que la orden generada por el sistema termine en una deposición precisa sobre el objetivo.
El agrónomo también debe valorar viento, temperatura y humedad, porque la Inteligencia Artificial no elimina las limitaciones físicas de una pulverización. La decisión digital solo es útil cuando la ejecución respeta una ventana agronómica adecuada.
Por eso, la calibración convierte la tecnología en una herramienta de campo fiable. Interpretar datos, ajustar sensores, validar la respuesta de la máquina y relacionar cada parámetro con el cultivo exige una visión agronómica y tecnológica conjunta, precisamente el tipo de competencias que desarrolla el Máster en Agro 4.0. del AgroTech Campus.